วิธีการเลือกผู้ผลิต AUV ใต้ทะเลลึกสำหรับภารกิจลึก 6000 เมตร
News Details
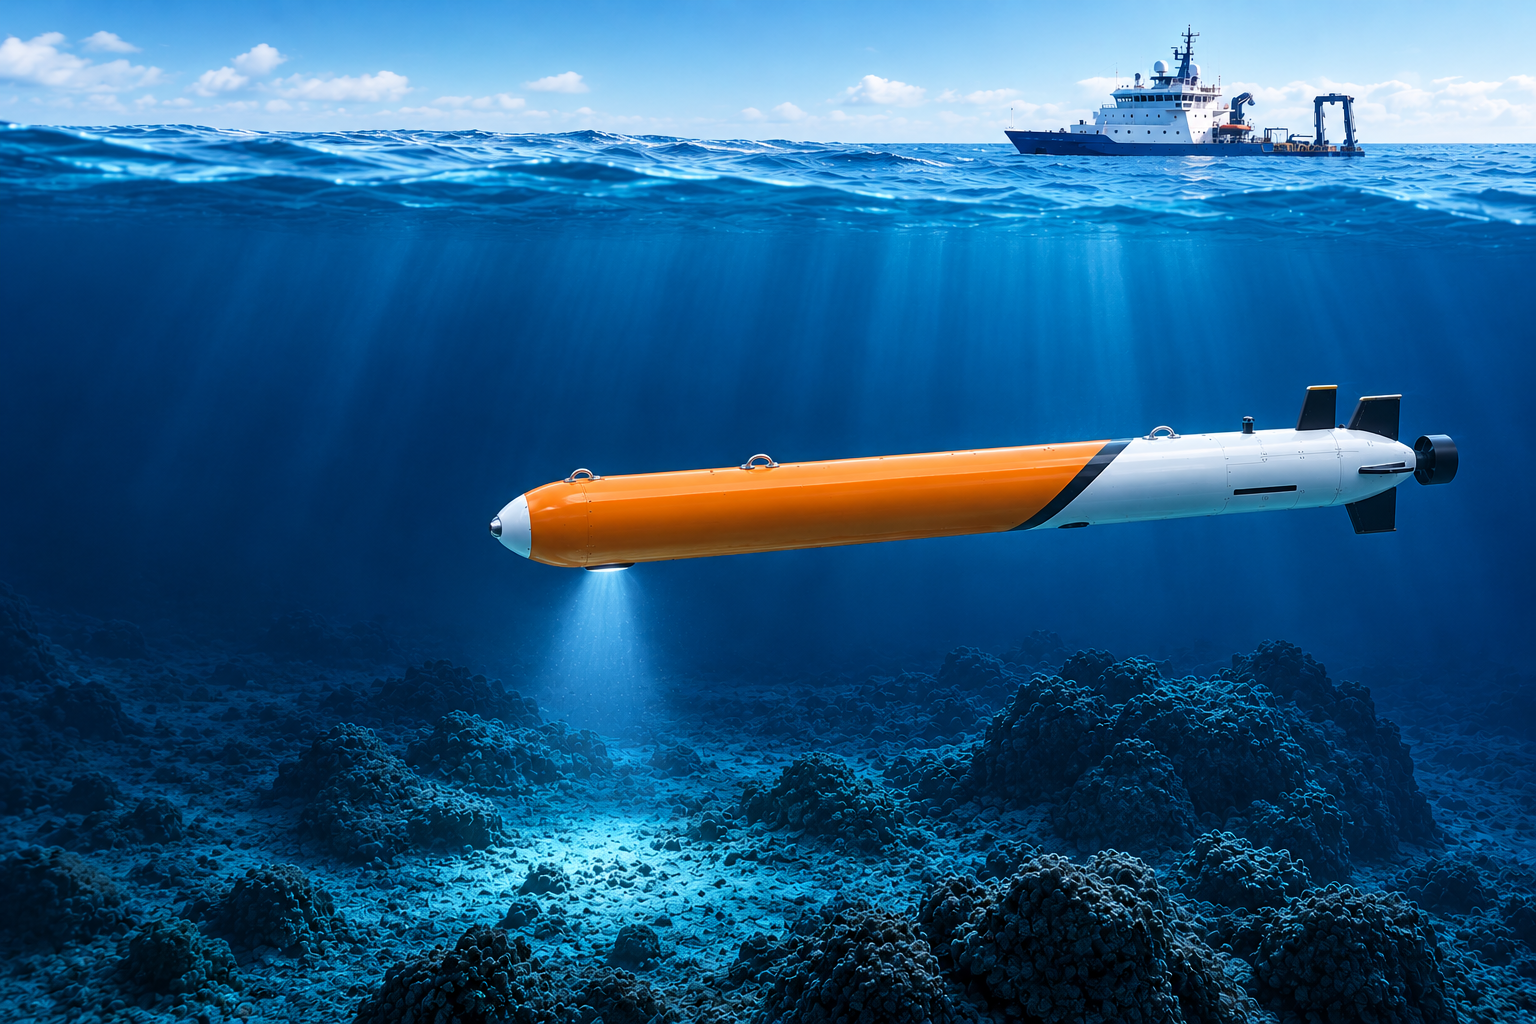
ภารกิจใต้ผิวน้ำลึก 6000 เมตร ต้องการความต้องการที่สูงกว่ามากสำหรับยานใต้ผิวน้ำอัตโนมัติ (AUV) เมื่อเทียบกับการสำรวจทางทะเลทั่วไป ที่ความลึกนี้ ความดัน การนำทาง การสื่อสาร พลังงาน และความน่าเชื่อถือของระบบทั้งหมดจะกลายเป็นสิ่งสำคัญอย่างยิ่ง
ดังนั้น การเลือก ผู้ผลิต AUV ระดับมหาสมุทร ไม่ใช่เพียงแค่เปรียบเทียบขนาดยานหรือความลึกที่โฆษณา ในทางกลับกัน ผู้ซื้อจำเป็นต้องมองที่ระบบทั้งหมด รวมถึงแพลตฟอร์มยาน ระบบนำทาง การรวมโภคład (payload) ซอฟต์แวร์ ควบคุมภารกิจ และการสนับสนุนด้านเทคนิค
สำหรับสถาบันวิจัย บริษัทวิศวกรรมทางทะเล ทีมสำรวจมหาสมุทร และโครงการของรัฐบาล ปัจจัยเหล่านี้สามารถส่งผลโดยตรงต่อความปลอดภัยของภารกิจและคุณภาพข้อมูล
เหตุใดภารกิจ 6000 เมตร จึงต้องการ AUV ที่เฉพาะเจาะจง
ที่ความลึก 6000 เมตร AUV ทำงานในสภาพแวดล้อมใต้ผิวน้ำที่รุนแรง ความดันสูงกว่ามากเมื่อเทียบกับความลึกตื้น ในขณะที่สัญญาณ GPS ไม่สามารถใช้งานได้และการสื่อสารโดยตรงกับผิวน้ำมีข้อจำกัด
ผลที่ตามมา คือ AUV 6000 เมตร ต้องการมากกว่าโครงสร้างที่ทนต่อความดัน นอกจากนี้ยังต้องการการนำทางที่น่าเชื่อถือ การขับเคลื่อนที่มั่นคง การจัดการพลังงานที่มีประสิทธิภาพ และการควบคุมภารกิจที่แม่นยำ
ยานยังต้องถือเซ็นเซอร์ที่จำเป็นสำหรับ สำรวจมหาสมุทร เฉพาะตามภารกิจ ขึ้นอยู่กับภารกิจ เซ็นเซอร์เหล่านี้อาจรวมถึงการถ่ายภาพ โซนาร์ การนำทาง สภาพแวดล้อม หรือโภคładทางวิทยาศาสตร์อื่นๆ
นี่คือเหตุผลว่าทำไม AUV ระดับมหาสมุทรควรได้รับการประเมินในฐานะระบบที่บูรณาการแทนที่จะเป็นยานใต้ผิวน้ำเดี่ยว
ตรวจสอบระดับความลึกที่เปิดใช้งานจริง
ปัจจัยแรกที่ต้องตรวจสอบคือระดับความลึกในการทำงานที่กำหนดของยาน
ผู้ผลิตอาจอธิบายระบบว่าเหมาะสำหรับน้ำลึก แต่นั่นไม่ได้หมายความว่าได้รับการออกแบบสำหรับภารกิจ 6000 เมตรอย่างจำเป็น ผู้ซื้อควรยืนยันระดับความลึก เงื่อนไขการทำงาน การออกแบบที่เกี่ยวข้องกับความดัน และมาตรฐานการทดสอบ
สำหรับโครงการ 6000 เมตร การเข้าใจว่ายานได้รับการออกแบบเฉพาะสำหรับการทำงานในมหาสมุทรหรือเพียงแค่ปรับแต่งจากแพลตฟอร์มความลึกตื้นก็เป็นประโยชน์เช่นกัน
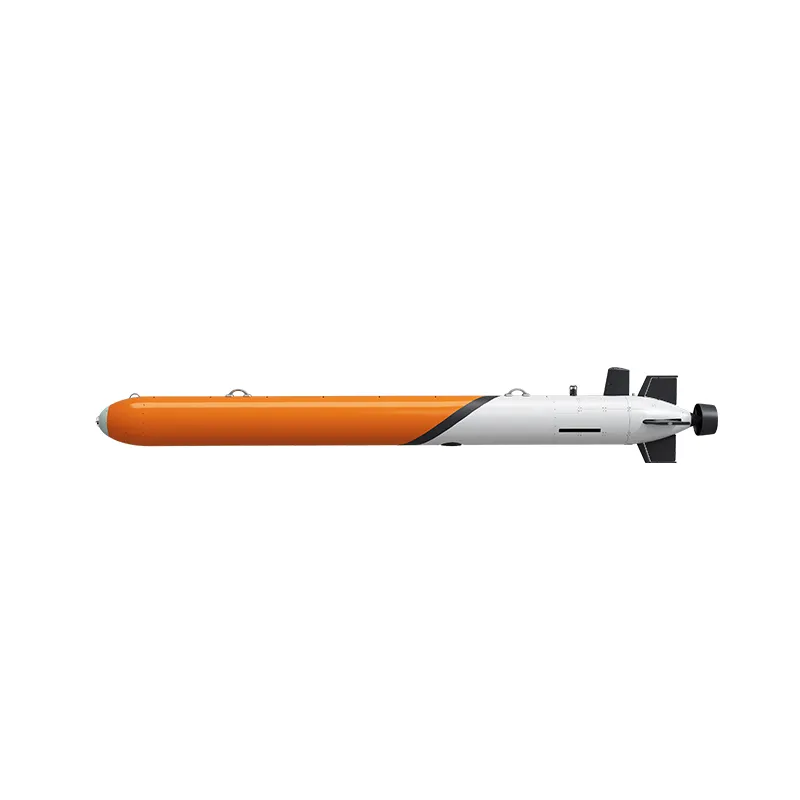
AUV-600 ของ PALEGIX เป็นยานใต้ผิวน้ำอัตโนมัติขนาดใหญ่ที่มีความสามารถในการทำงานที่ความลึก 6000 เมตรที่ระบุ มันได้รับการออกแบบสำหรับการสำรวจมหาสมุทร การสำรวจวิศวกรรมทางทะเล และการวิจัยทางวิทยาศาสตร์
ประเมินยานในฐานะระบบที่สมบูรณ์
ความลึกมีความสำคัญ แต่มันเป็นเพียงส่วนหนึ่งของกระบวนการเลือก
ยานใต้ผิวน้ำอัตโนมัติขนาดใหญ่ ที่มีศักยภาพควรรวมระบบหลายระบบที่ทำงานร่วมกันได้อย่างน่าเชื่อถือ
ด้านสำคัญ ได้แก่:
-
โครงสร้างยานที่ทนต่อความดัน
-
ระบบขับเคลื่อนและควบคุม
-
การนำทางและตำแหน่ง
-
แบตเตอรี่และการจัดการพลังงาน
-
ซอฟต์แวร์การวางแผนภารกิจ
-
ระบบสื่อสารและข้อมูล
-
การรวมเซ็นเซอร์และโภคład
-
การทำงานอัตโนมัติ
-
การจัดเก็บและกู้คืนข้อมูล
ผู้ผลิตที่แข็งแกร่งควรสามารถอธิบายว่าระบบเหล่านี้ทำงานร่วมกันอย่างไรในระหว่างภารกิจที่สมบูรณ์
สิ่งนี้เป็นสิ่งสำคัญอย่างยิ่งสำหรับการทำงานระยะไกลหรือน้ำลึก ที่การกู้คืนยานอาจยากและมีค่าใช้จ่ายสูง
มองที่การนำทางและการควบคุมอัตโนมัติ
การนำทางเป็นหนึ่งในส่วนสำคัญที่สุดของ AUV ใดๆ ในมหาสมุทร
เนื่องจาก GPS ปกติไม่สามารถใช้งานใต้ผิวน้ำได้ ยานต้องอาศัยวิธีการนำทางอื่นๆ ขึ้นอยู่กับภารกิจ AUV อาจใช้การนำทางเฉพาะส่วน (inertial navigation) การตำแหน่งด้วยเสียง (acoustic positioning) ข้อมูลความลึก และเซอร์อื่นๆ
อย่างไรก็ตาม การนำทางไม่ใช่เพียงแค่ทราบว่ายานอยู่ที่ไหน ระบบยังต้องช่วยให้ AUV ตามเส้นทางที่วางแผนและตอบสนองต่อการเปลี่ยนแปลงในระหว่างภารกิจ
PALEGIX กล่าวถึงระบบนำทางอัตโนมัติและ SLAM (Simultaneous Localization and Mapping) ในความสามารถด้านเทคนิคของตน นอกจากนี้ยังพัฒนาระบบสำรวจร่วมกันของ AUV หลายๆ ตัวและระบบควบคุมฝูง ซึ่งสามารถสนับสนุนงานสำรวจใต้ผิวน้ำขั้นสูงมากขึ้น
ดังนั้น เมื่อเปรียบเทียบผู้ผลิต ให้ถามว่าระบบนำทางของพวกเขาให้ประสิทธิภาพอย่างไรภายใต้สภาพจริงของพื้นที่สำรวจของคุณ
พิจารณาความสามารถและการรวมโภคład
ภารกิจ AUV มักสร้างขึ้นรอบๆ ข้อมูลที่ยานต้องการรวบรวม
ตัวอย่างเช่น ภารกิจทำแผนที่พื้นดินใต้สมุทรอาจต้องการอุปกรณ์โซนาร์ ในขณะที่โครงการวิทยาศาสตร์อาจต้องการเซ็นเซอร์สภาพแวดล้อมหลายตัว ภารกิจตรวจสอบอาจต้องการอุปกรณ์ถ่ายภาพความละเอียดสูง
ด้วยเหตุนี้ การรวมโภคładควรได้รับการพิจารณาก่อนเลือกยาน
AUV 6000 เมตร ที่เหมาะสมควรให้พื้นที่ พลังงาน อินเทอร์เฟซสื่อสาร และตัวเลือกการติดตั้งเพียงพอสำหรับอุปกรณ์ที่จำเป็น
การรวมโภคładแบบโมดูลาร์ยังสามารถทำให้ยานมีความยืดหยุ่นมากขึ้น แทนที่จะซื้อแพลตฟอร์มที่แตกต่างกันอย่างสมบูรณ์สำหรับแต่ละภารกิจ ผู้ดำเนินการอาจสามารถกำหนดค่ายานเดียวกันสำหรับงานสำรวจที่แตกต่างกัน
PALEGIX อธิบายอย่างเฉพาะว่า AUV-600 ของตนสนับสนุนการรวมโภคładแบบโมดูลาร์
ตรวจสอบความอดทนและการจัดการพลังงาน
การสำรวจมหาสมุทรอาจต้องการเวลาในใต้ผิวน้ำเป็นเวลานาน ดังนั้น ความอดทนเป็นปัจจัยสำคัญอีกประการหนึ่ง
ความอดทนที่จำเป็นจริงขึ้นอยู่กับปัจจัย เช่น:
-
ระยะทางสำรวจ
-
ความเร็วในการทำงาน
-
การใช้พลังงานของเซ็นเซอร์
-
ความลึกของภารกิจ
-
สภาพน้ำ
-
ข้อกำหนดการนำทาง
-
ความจุแบตเตอรี่
แบตเตอรี่ขนาดใหญ่ไม่ได้หมายความว่าระบบดีกว่าโดยอัตโนมัติ การขับเคลื่อนที่มีประสิทธิภาพ การจัดการพลังงาน การวางแผนภารกิจ และการควบคุมโภคładยังส่งผลต่อเวลาการทำงาน
เมื่อเปรียบเทียบผู้ผลิต ให้ขอข้อมูลภารกิจที่เป็นจริงมากกว่าความอดทนทางทฤษฎี максимัมเพียงอย่างเดียว
ตรวจสอบการวางแผนภารกิจและซอฟต์แวร์
AUV ณ โปستmodern ไม่ใช่แค่แพลตฟอร์มใต้ผิวน้ำ ซอฟต์แวร์มีบทบาทสำคัญในการวางแผนภารกิจ การนำทาง การจัดการข้อมูล และการควบคุมยาน
ก่อนภารกิจ 6000 เมตร ผู้ดำเนินการต้องกำหนดเส้นทาง ความลึก รูปแบบสำรวจ ขีดจำกัดในการทำงาน และพารามิเตอร์ภารกิจอื่นๆ
หลังจากการปรับใช้ ยานควรสามารถดำเนินการคำสั่งเหล่านี้ด้วยระดับอัตโนมัติที่สูง
ผลิตภัณฑ์และพอร์ตโฟลิโอเทคนิคของ PALEGIX รวมถึงระบบซอฟต์แวร์ การนำทางอัตโนมัติ การจดจำเป้าหมายใต้ผิวน้ำ เทคโนโลยีเข้าร dock (docking) และการ应用 AI ที่เกี่ยวข้องกับใต้ผิวน้ำ
ความสามารถด้านซอฟต์แวร์ที่กว้างขวางนี้สามารถมีความสำคัญเมื่อโครงการต้องการมากกว่า การนำทางตามจุด waypoint พื้นฐาน
ถามเกี่ยวกับการรวบรวมข้อมูลและการสื่อสาร
การสื่อสารเป็นปัญหาใหญ่อีกประการหนึ่งสำหรับภารกิจ AUV ในมหาสมุทร
ยานใต้ผิวน้ำไม่สามารถอาศัยการสื่อสารไร้สายปกติในระยะไกลได้ ดังนั้น ข้อมูลสำรวจส่วนใหญ่อาจต้องจัดเก็บบนยานและกู้คืนหลังจากภารกิจ
ในขณะเดียวกัน ระบบอาจต้องการส่งข้อมูลหรือข้อมูลสถานะที่เลือกเมื่อสามารถสื่อสารได้
ก่อนเลือกผู้ผลิต ให้ถามว่าระบบจัดการอย่างไร:
-
สถานะภารกิจ
-
ข้อมูลนำทาง
-
ข้อมูลเซ็นเซอร์
-
การแจ้งเตือนข้อผิดพลาด
-
การจัดเก็บข้อมูล
-
การกู้คืนข้อมูล
-
การประมวลผลข้อมูลหลังภารกิจ
ระบบข้อมูลที่ออกแบบดีสามารถทำให้ผลลัพธ์สำรวจสุดท้ายง่ายต่อการจัดการและใช้งานมากขึ้น
ประเมินความสามารถด้านวิศวกรรมของผู้ผลิต
สำหรับภาร


 และยานใต้น้ำควบคุมระยะไกล (ROV) | ระบบขับเคลื่อนและเซ็นเซอร์ใต้น้ำ)


