ข่าวทั้งหมด
วิธีการจับคู่ความสามารถของใบจักรใต้น้ำให้สอดคล้องกับภาระลาก แรงต้านของสายเคเบิล และภาระงานที่ต้องใช้การลอยตัวนิ่ง
2026/10/19
การปล่อยและการกู้คืนยานพาหนะใต้น้ำอัตโนมัติ (AUV): คู่มือการวางแผนที่จำเป็น
2026/10/19
รายการตรวจสอบการตรวจสอบเขื่อนด้วย ROV: ประตูระบายน้ำ ทางเข้า ตะกอน และการบันทึกรอยแตก
2026/10/14
การวางแผนภารกิจยานอัตโนมัติใต้น้ำเพื่อสำรวจแร่ธาตุและสำรวจสมุทรศาสตร์
2026/10/14
การพยากรณ์กระแสน้ำวนระดับกลางช่วยปรับปรุงการวางแผนสำรวจด้วยเรือดำน้ำอัตโนมัติได้อย่างไร
2026/10/09
ดิจิทัลทวิน (Digital Twins) ช่วยปรับปรุงแผนการตรวจสอบเครื่องบินใต้น้ำอัตโนมัติ (AUV) และยานใต้น้ำควบคุมระยะไกล (ROV) ในโรงไฟฟ้าพลังงานลมนอกชายฝั่งได้อย่างไร
2026/10/09
ดิจิทัลทวินสำหรับ AUV/ROV ในการวางแผนภารกิจและการตรวจวัดมหาสมุทร
2026/09/28
ระบบ ROV สำหรับตรวจสอบความเสียหาย เขื่อน ท่อส่ง และโครงสร้างพื้นฐานใต้ทะเล
2026/09/28
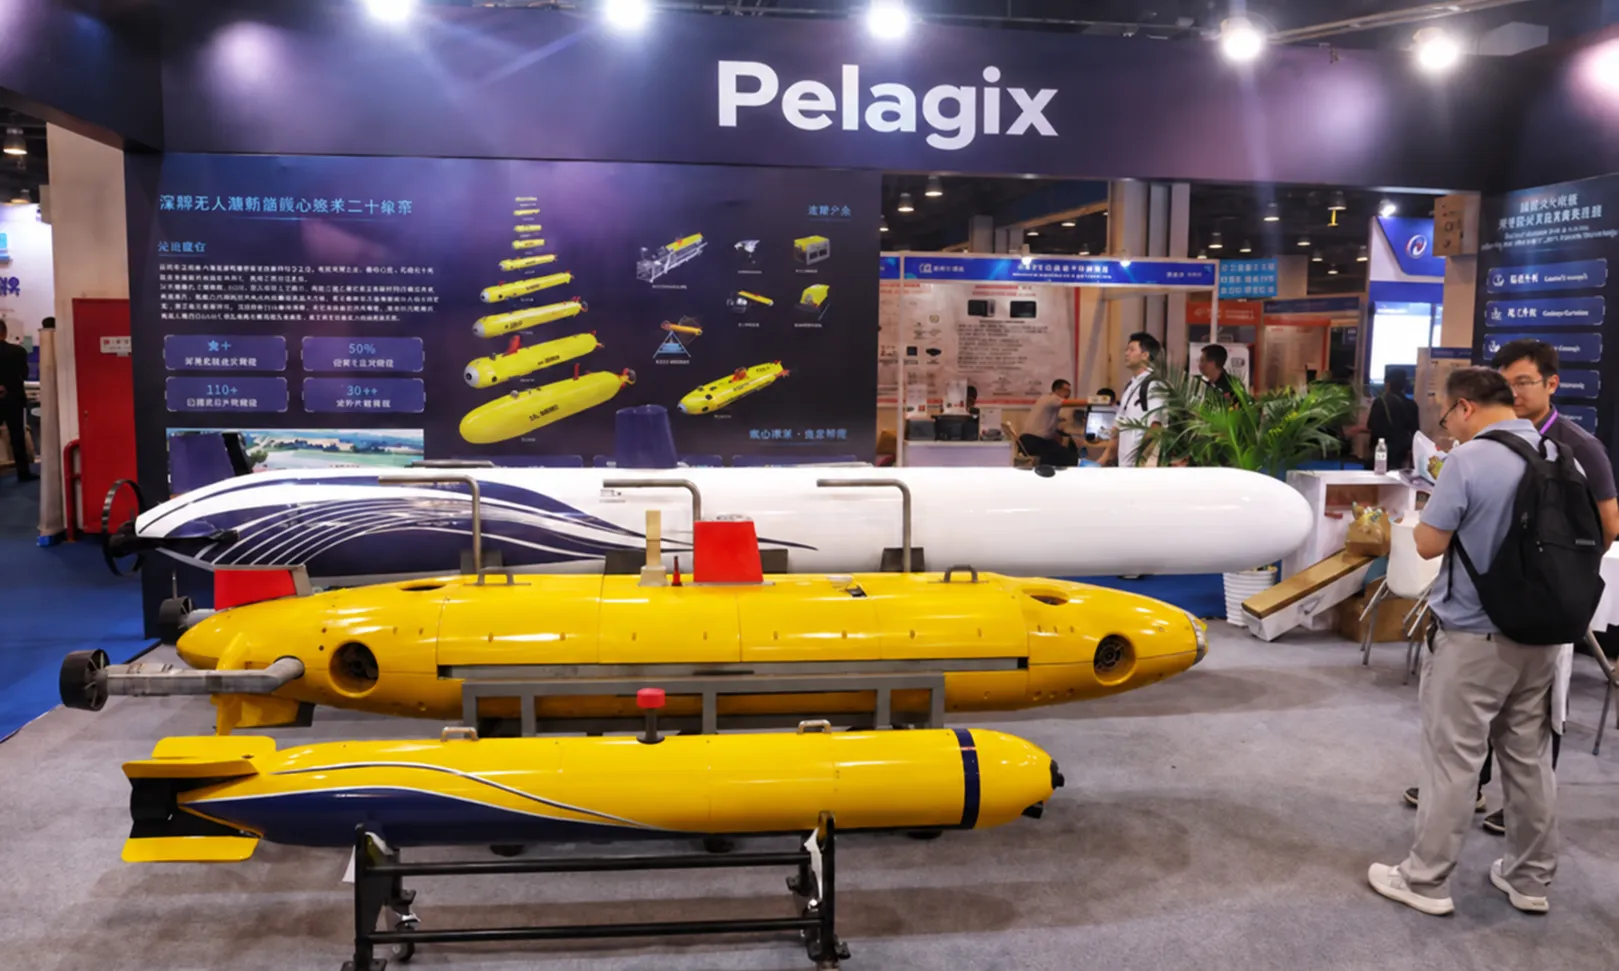
เพลากิกซ์เน้นย้ำยานใต้น้ำไร้คนขับในงานแสดงอิเล็กทรอนิกส์ป้องกันประเทศระหว่างประเทศจีน
2026/09/23
เครื่องขับใต้น้ำประสิทธิภาพสูงสำหรับแพลตฟอร์ม AUV และ ROV
2026/09/14
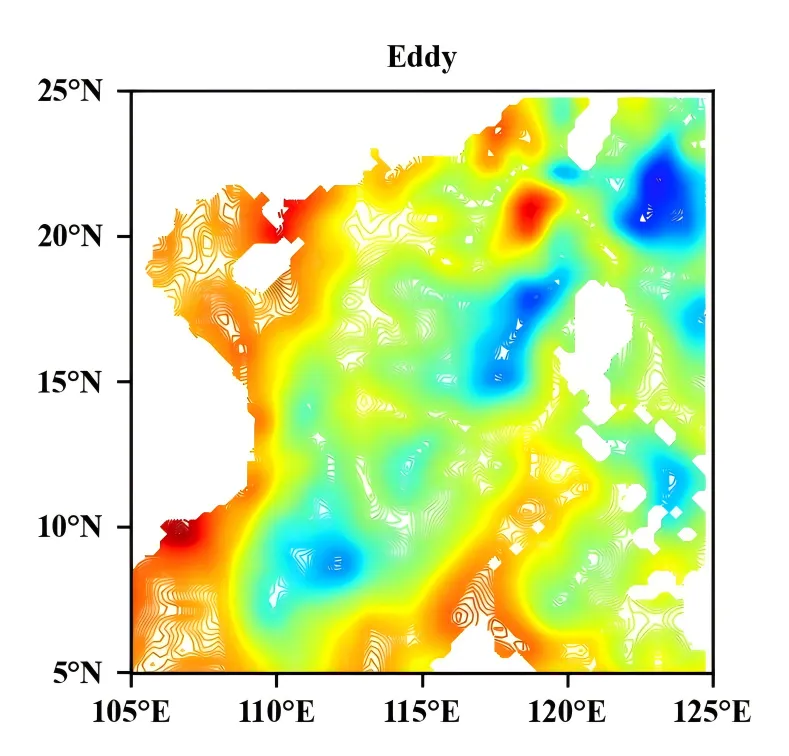
การพยากรณ์มหาสมุทรด้วยปัญญาประดิษฐ์: จากข้อมูลมหาสมุทรลึกถึงการพยากรณ์เหมืองหมุนวนขนาดกลาง
2026/09/14
เซนเซอร์ CTD และโหลดที่สามารถแยกประกอบสำหรับการสำรวจทางมหาสมุทร
2026/09/11
สถานีเข้ารับท่าใต้น้ำสำหรับการดำเนินงาน AUV ที่มีความทนทานยาวนาน
2026/09/11
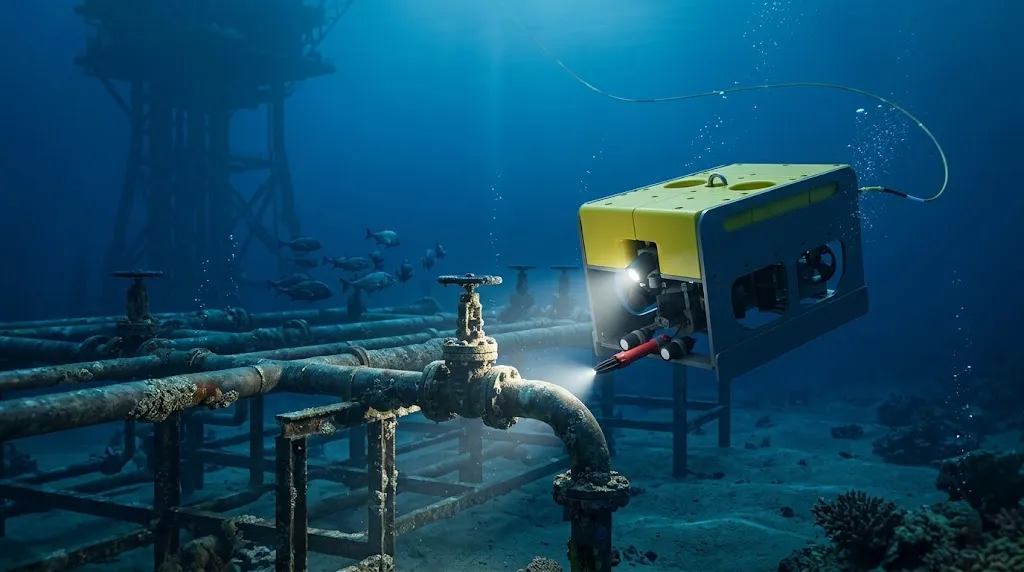
ข้อกำหนดของโภย์โหลด ROV, ฐรัสเตอร์ และเทเธอร์: คู่มือสำหรับผู้ซื้อ B2B
2026/09/11
วิธีการเลือกผู้ผลิต AUV ใต้ทะเลลึกสำหรับภารกิจลึก 6000 เมตร
2026/09/08
AUV vs ROV: การเลือกยานใต้น้ำที่เหมาะสมสำหรับโครงการสำรวจ
2026/09/08


 และยานใต้น้ำควบคุมระยะไกล (ROV) | ระบบขับเคลื่อนและเซ็นเซอร์ใต้น้ำ)


