ยานอิสระใต้น้ำ AUV ระดับ Intervention เทียบกับหุ่นยนต์ใต้น้ำ ROV ระดับงานหนัก: เมื่อไหร่ที่การนำอิสระภาพแบบไฮบริดเข้ามาใช้ จึงเกิดประโยชน์?
News Details
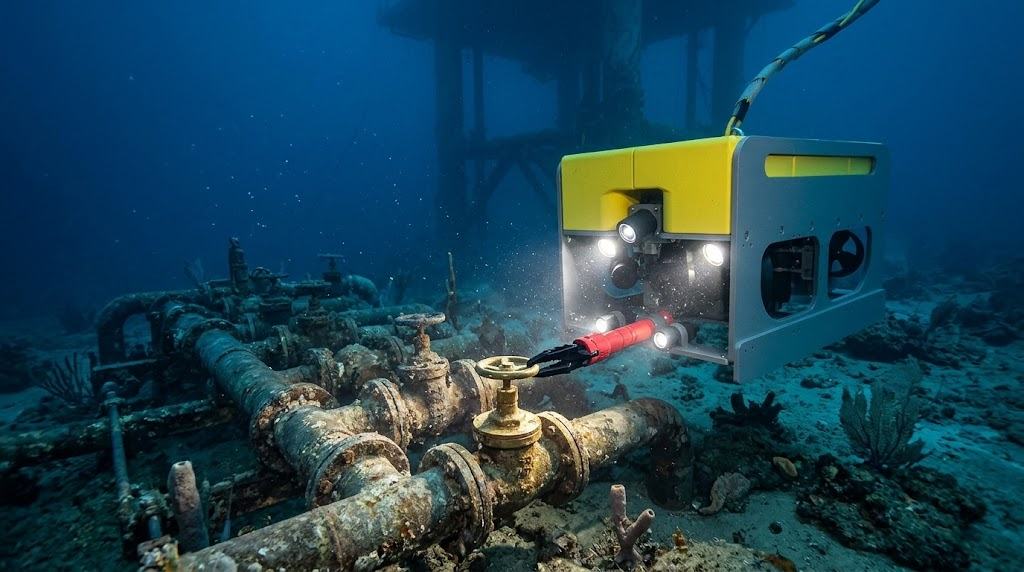
การสำรวจความลึกของมหาสมุทรต้องใช้อุปกรณ์ที่ทันสมัยและเชื่อถือได้ หลายปีที่ผ่านมา บริษัทต่าง ๆ ได้พึ่งพายานพาหนะใต้น้ำมาตรฐานในการทำงานที่ซับซ้อน ปัจจุบัน การถกเถียงเรื่องการเลือกใช้ระหว่าง AUV ระดับแทรกแซง กับระบบแบบดั้งเดิมกำลังเพิ่มสูงขึ้นอย่างรวดเร็ว แต่ละเทคโนโลยีมีจุดแข็งที่เป็นเอกลักษณ์สำหรับงานวิศวกรรมใต้น้ำลึก
ผู้เชี่ยวชาญในอุตสาหกรรมมักถามว่าเมื่อไหร่ควรใช้เครื่องจักรที่มีสายเคเบิลลากจูงเมื่อเทียบกับระบบอัตโนมัติ โดยการทำความเข้าใจว่า AUV หุ่นยนต์จัดการใต้น้ำ นั้นเปรียบเทียบกับเครื่องมือมาตรฐานอย่างไร ผู้ปฏิบัติงานสามารถเลือกการตั้งค่าที่เหมาะสมสำหรับโครงการของตนได้ ในบทความนี้ เราจะมาตรวจสอบเทคโนโลยีทั้งสองและดูว่าทำไมระบบอัตโนมัติแบบผสมผสานจึงกำลังเปลี่ยนแปลงงานใต้น้ำสมัยใหม่
ทำความเข้าใจเกี่ยวกับ ROV ระดับงาน และข้อจำกัดของมัน
เครื่องจักรระดับงานแบบดั้งเดิมยังคงเป็นตัวเลือกที่ได้รับความไว้วางใจสำหรับการทำงานนอกชายฝั่ง มันยังคงเชื่อมต่อกับเรือบนผิวน้ำผ่านสายเคเบิลอัมบิลิคัล (สายควบคุมและส่งกำลัง) ขนาดใหญ่ สายเคเบิลลากจูงนี้จ่ายกระแสไฟฟ้าต่อเนื่องและสร้างช่องทางการสื่อสารโดยตรง เนื่องจากการเชื่อมต่อโดยตรงนี้ ผู้ปฏิบัติงานจึงสามารถควบคุมยานพาหนะได้อย่างแม่นยำ
อย่างไรก็ตาม การใช้งานระบบที่มีสายเคเบิลลากจูงนั้นมาพร้อมกับความท้าทายที่สำคัญ ค่าใช้จ่ายในการเช่าเรือบนผิวน้ำมีราคาสูงมากในแต่ละวัน ยิ่งไปกว่านั้น กระแสน้ำที่ไหลแรงสามารถผลักดันสายเคเบิลยาว ๆ ได้ ทำให้การนำทางในน้ำลึกยากลำบาก แม้ว่าระบบเหล่านี้จะโดดเด่นในงานหนัก แต่ระยะการทำงานของพวกมันก็ยังคงถูกจำกัดโดยสายเคเบิลลากจูงทางกายภาพเสมอ
การเติบโตของ AUV ระดับแทรกแซง
เพื่อแก้ไขข้อจำกัดของระบบที่มีสายเคเบิลลากจูง วิศวกรจึงได้พัฒนาโซลูชันแบบอัตโนมัติ AUV แทรกแซง ทำงานโดยไม่มีสายอัมบิลิคัลทางกายภาพ มันเคลื่อนที่ได้อย่างอิสระในน้ำ ขับเคลื่อนด้วยแบตเตอรี่บนเครื่องและนำทางด้วยซอฟต์แวร์ขั้นสูง
เนื่องจากไม่มีสายเคเบิลลากจูง เครื่องจักรอัตโนมัตินี้จึงสามารถเดินทางได้เร็วขึ้นมากและครอบคลุมระยะทางที่ไกลขึ้น มันไม่จำเป็นต้องมีเรือสนับสนุนขนาดใหญ่ลอยอยู่เหนือพื้นที่โดยตรงสำหรับทุกงานเล็กน้อย Pelagix ออกแบบเทคโนโลยีใต้น้ำที่ล้ำสมัยซึ่งผลักดันขีดจำกัดของระบบอัตโนมัติ ทำให้สามารถนำทางและรวบรวมข้อมูลใต้น้ำระยะไกลได้อย่างมีประสิทธิภาพ
ทำไมระบบ AUV ROV แบบผสมผสานจึงมีความเหมาะสม
เทคโนโลยีทั้งแบบอัตโนมัติและแบบมีสายเคเบิลลากจูงต่างมีข้อดีและข้อเสียที่ชัดเจน ดังนั้น วิศวกรจึงได้สร้างโซลูชันอัจฉริยะที่ผสมผสานคุณสมบัติที่ดีที่สุดของทั้งสองโลก นั่นคือ ระบบ AUV ROV แบบผสมผสาน
ระบบ AUV ROV แบบผสมผสาน สามารถเคลื่อนที่ได้อย่างอิสระเหมือนยานพาหนะอัตโนมัติเพื่อไปยังแหล่งใต้น้ำที่อยู่ห่างไกล เมื่อมันมาถึงสถานที่ทำงานแล้ว มันสามารถเชื่อมต่อกับแท่นจอดหรือเปลี่ยนโหมดเพื่อทำการปฏิบัติงานที่ละเอียดอ่อน ความยืดหยุ่นนี้ช่วยลดความจำเป็นในการใช้เรือบนผิวน้ำขนาดใหญ่และลดต้นทุนโครงการโดยรวม
ขับเคลื่อนงาน IMR ใต้น้ำและการแทรกแซงที่ซับซ้อน
งานบำรุงรักษาและซ่อมแซมต้องการการโต้ตอบทางกายภาพขั้นสูงกับโครงสร้างพื้นฐานใต้น้ำ หุ่นยนต์ IMR ใต้น้ำ สมัยใหม่จัดการด้านการตรวจสอบ บำรุงรักษา และซ่อมแซมได้อย่างมีประสิทธิภาพโดยไม่ต้องเสี่ยงต่อความปลอดภัยของมนุษย์
เมื่อติดตั้งด้วยแขนกล AUV หุ่นยนต์จัดการใต้น้ำ สามารถเปิด-ปิดวาล์ว ทำความสะอาดโครงสร้าง และซ่อมแซมข้อบกพร่องเล็กน้อยของท่อส่งได้ Pelagix พัฒนาระบบใต้น้ำที่ทนทาน ซึ่งให้ความสามารถในการรองรับน้ำหนักบรรทุกสูงและความเสถียรที่จำเป็นสำหรับงานที่ต้องการความแม่นยำสูงเหล่านี้ ด้วยการผสมผสานระหว่างระบบอัตโนมัติกับการแทรกแซงทางกายภาพ บริษัทต่าง ๆ สามารถดำเนินโครงการในน้ำลึกได้รวดเร็วและปลอดภัยกว่าเดิม
บทสรุป
การเลือกเทคโนโลยีใต้น้ำที่เหมาะสมขึ้นอยู่กับเป้าหมายของโครงการของคุณ ในขณะที่ระบบดั้งเดิมยังคงมีประโยชน์สำหรับงานหนักในพื้นที่จำกัด แต่ AUV ระดับแทรกแซง ก็มอบเสรีภาพและระยะทางที่เหนือชั้น ในท้ายที่สุด การนำ ระบบ AUV ROV แบบผสมผสาน หรือ หุ่นยนต์ IMR ใต้น้ำ เฉพาะทางมาใช้ จะช่วยให้บริษัทประหยัดเงินและเพิ่มประสิทธิภาพ เนื่องจากเทคโนโลยีทางทะเลยังคงพัฒนาอย่างต่อเนื่อง ระบบอัตโนมัติอัจฉริยะจะเป็นผู้กำหนดอนาคตของการดำเนินงานใต้น้ำทั้งหมด


 และยานใต้น้ำควบคุมระยะไกล (ROV) | ระบบขับเคลื่อนและเซ็นเซอร์ใต้น้ำ)


