การฝึกจำลอง AUV/ROV: 6 สถานการณ์ฝึกก่อนลงทดลองจริงในทะเล
News Details
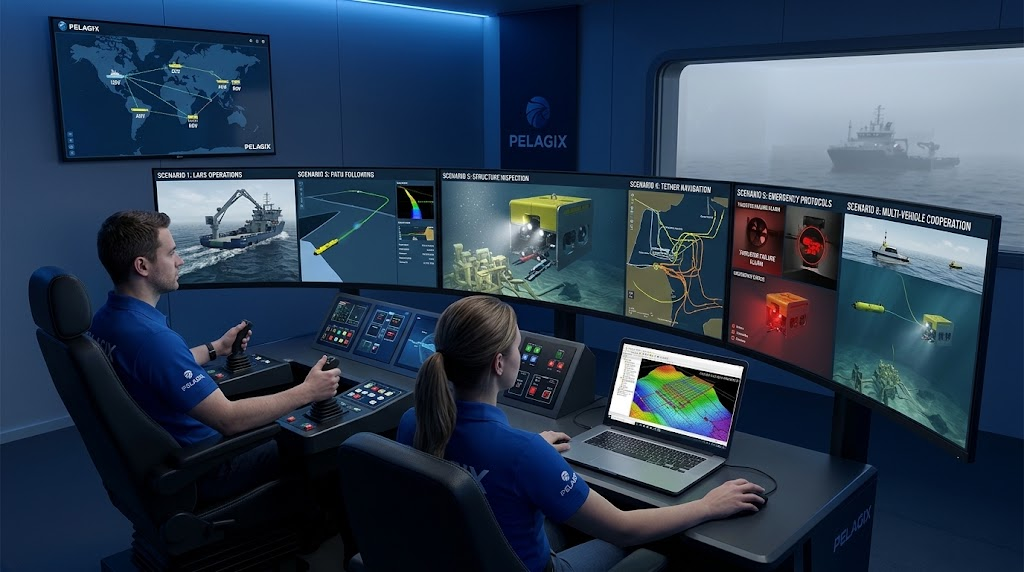
การนำหุ่นยนต์ใต้น้ำไปใช้ในน่านน้ำเปิดนั้นมีความเสี่ยงในการปฏิบัติงานสูงและต้นทุนทางการเงินที่สูงเช่นกัน ค่าธรรมเนียมการเช่าเรือนอกชายฝั่งนั้นสูงมาก และสภาพแวดล้อมทางทะเลที่รุนแรงสามารถสร้างความเสียหายให้กับอุปกรณ์ราคาแพงได้อย่างง่ายดาย เนื่องจากความท้าทายเหล่านี้ ขั้นตอนการทดสอบและการเตรียมการสำหรับนักบินจึงต้องเกิดขึ้นนานก่อนวันปล่อย การใช้สภาพแวดล้อมเสมือนขั้นสูงช่วยให้ทีมวิศวกรและนักบินสามารถปรับปรุงขั้นตอนการปฏิบัติของตนได้อย่างปลอดภัย
ก่อนที่จะส่งอุปกรณ์ราคาแพงลงไปใต้น้ำ ผู้ปฏิบัติงานจึงพึ่งพาเครื่องมือทดสอบเสมือนเป็นอย่างมาก โปรแกรม การฝึกซ้อมด้วยเครื่องจำลอง ROV ที่ทันสมัยช่วยให้ทีมฝึกซ้อมการซ้อมรบที่ซับซ้อนและจัดการกับเหตุฉุกเฉินที่ไม่คาดคิดได้โดยไม่มีความเสี่ยง นอกจากนี้ การใช้แพลตฟอร์ม การจำลองหุ่นยนต์ใต้น้ำ ที่มีความเที่ยงตรงสูงช่วยให้วิศวกรประเมินฟิสิกส์ของพาหนะและการตอบสนองของเซ็นเซอร์ภายใต้สภาพใต้น้ำที่รุนแรง ในคู่มือนี้ เราจะอธิบายสถานการณ์การฝึกซ้อมที่จำเป็น 6 ประการที่ทีมใต้น้ำทุกทีมควรดำเนินการก่อนที่จะทำการทดสอบในทะเลจริง
สถานการณ์ที่ 1: การปฏิบัติการระบบเปิดตัวและกู้คืน (LARS)
การปล่อยเครื่องใต้น้ำจากเรือสนับสนุนมักเป็นหนึ่งในขั้นตอนที่อันตรายที่สุดของภารกิจใดๆ คลื่นที่ซัดกระหน่ำ เรือที่ไถลไปมาอย่างหนัก และกระแสน้ำบนผิวน้ำที่แรงสามารถทำให้พาหนะแกว่งไปกระทบกับตัวเรือได้อย่างไม่คาดคิด
โดยการเรียกใช้ เครื่องจำลอง USV AUV ROV แบบบูรณาการ นักบินสามารถฝึกซ้อมขั้นตอนการปล่อยและกู้คืนในสภาวะที่ทะเลมีคลื่นสูง ซอฟต์แวร์จะจำลองการเคลื่อนที่ของคลื่น ไดนามิกของเครื่องกว้าน และแรงตึงของสายเคเบิลแบบเรียลไทม์ สิ่งนี้ช่วยให้ลูกเรือสามารถเชี่ยวชาญเรื่องการจับเวลาที่แม่นยำ การจัดการสายเคเบิล และการล็อคท่าเรือก่อนทำงานบนดาดฟ้าเรือที่กำลังเคลื่อนที่
สถานการณ์ที่ 2: การติดตามเส้นทางอัตโนมัติและการหลีกเลี่ยงอุปสรรค
การนำทางใกล้โครงสร้างใต้น้ำต้องมีความแม่นยำอย่างยิ่ง ก่อนที่ ยานใต้น้ำอัตโนมัติ (AUV) จะเคลื่อนที่ใกล้ท่อส่งน้ำหรือโครงสร้างรองรับ ตรรกะการนำทางของยานดังกล่าวต้องได้รับการทดสอบอย่างละเอียดถี่ถ้วน
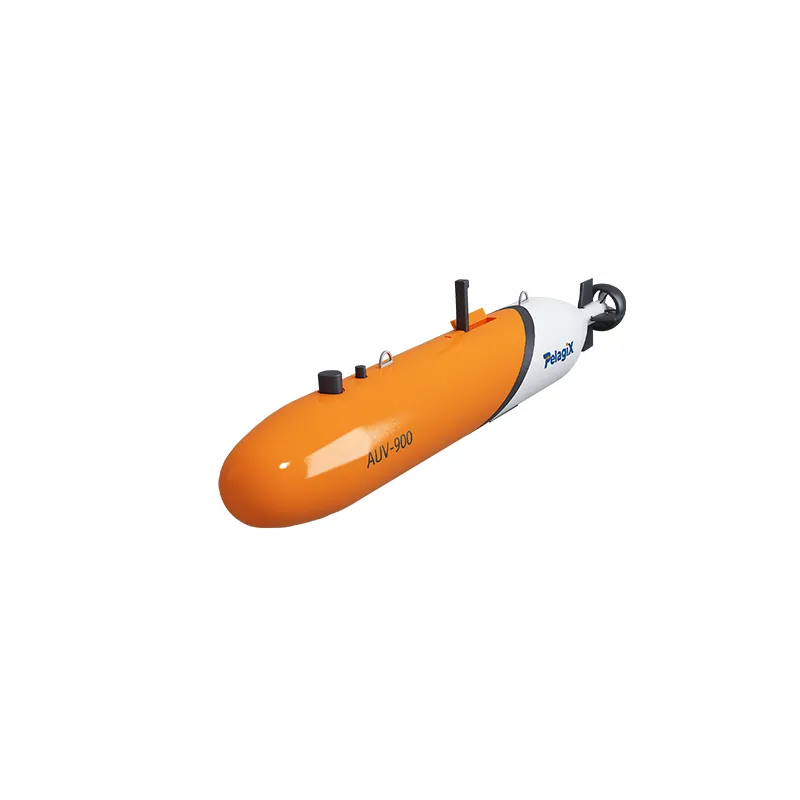
ผู้ปฏิบัติงานใช้ ซอฟต์แวร์วางแผนภารกิจ AUV เพื่อวาดกริดการค้นหา วาดจุดหมาย และกำหนดขอบเขตความลึก ในระหว่างการจำลอง วิศวกรจะทดสอบว่าพาหนะตอบสนองอย่างไรเมื่อเซ็นเซอร์อะคูสติกตรวจพบอุปสรรคที่ไม่คาดคิด เช่น เศษวัสดุที่ร่วงหล่นหรืออวนจับปลา Pelagix มอบโซลูชันใต้น้ำที่แข็งแกร่งซึ่งออกแบบมาสำหรับการนำทางที่มีความแม่นยำสูง ช่วยให้สามารถรวมซอฟต์แวร์วางแผนและฮาร์ดแวร์ของยานอัตโนมัติเข้าด้วยกันได้อย่างราบรื่น
สถานการณ์ที่ 3: การตรวจสอบโครงสร้างใต้น้ำที่ซับซ้อน
การตรวจสอบโครงสร้างใต้ทะเลลึก เช่น ฐานรากกังหันลมนอกชายฝั่งหรือแหล่งกักเก็บน้ำมันใต้ทะเล จำเป็นต้องให้นักบินรักษาตำแหน่งที่มั่นคงในพื้นที่แคบ การเคลื่อนไหวที่ผิดพลาดเพียงครั้งเดียวอาจทำให้ข้อมูลจากเซ็นเซอร์ขัดข้องหรือเกิดการชนกันได้
ผ่าน แบบฝึกหัดการจำลอง AUV ROV ที่สมจริง นักบินสามารถฝึกซ้อมการลอยตัวให้ใกล้เคียงกับรูปทรงเรขาคณิตใต้น้ำที่ซับซ้อนได้ การจำลองจะทำซ้ำการตอบสนองของเครื่องยนต์ขับเคลื่อน แรงต้านของน้ำ และภาพที่ได้จากกล้องออปติคัล นักบินเรียนรู้ที่จะนำทางโดยใช้โซนาร์และมุมมองจากกล้อง เพื่อให้แน่ใจว่าพวกเขาจะสามารถรวบรวมข้อมูลการตรวจสอบที่สะอาดในระหว่างการทดสอบนอกชายฝั่งจริงได้
สถานการณ์ที่ 4: การจัดการสายและการนำทางสาย
สำหรับหุ่นยนต์ใต้น้ำที่ใช้สายเคเบิล การจัดการสายเคเบิลถือเป็นความท้าทายอยู่เสมอ สายยาวอาจติดอยู่กับโครงสร้างใต้น้ำ หรือกระแสน้ำที่แรงอาจสร้างแรงต้านที่ดึงพาหนะให้เบี่ยงออกจากเส้นทาง
การใช้ระบบ การฝึกซ้อมด้วยเครื่องจำลอง ROV ช่วยให้นักบินเชี่ยวชาญด้านการควบคุมสายเคเบิลในกระแสน้ำที่แปรผันได้ ในเครื่องจำลอง ผู้ปฏิบัติงานจะฝึกซ้อมการบินไปรอบๆ โครงสร้างท่อร่วมใต้น้ำโดยไม่พันกับสายสัญญาณ พวกเขาเรียนรู้วิธีตรวจสอบแรงตึงของสายเคเบิล จัดการความเร็วในการม้วนสาย และปรับเอาท์พุตของเครื่องยนต์ขับเคลื่อนเพื่อให้พาหนะมีความเสถียร
สถานการณ์ที่ 5: ขั้นตอนการปฏิบัติฉุกเฉินและระบบขัดข้อง
ในมหาสมุทรลึก ระบบจะเกิดความล้มเหลวโดยไม่คาดคิดในที่สุด เครื่องยนต์ขับเคลื่อนอาจติดขัด ช่องทางการสื่อสารอาจขาดหาย และเซ็นเซอร์อาจทำงานผิดปกติ การตอบสนองของนักบินหรืออัลกอริทึมอัตโนมัติในช่วงไม่กี่วินาทีแรกรับประกันว่ายานจะกลับมาอย่างปลอดภัย
การเรียกใช้ การจำลองหุ่นยนต์ใต้น้ำ ด้วยการฉีดข้อมูลผิดปกติช่วยให้ทีมสามารถฝึกฝนแบบฝึกหัดฉุกเฉินได้ ผู้สอนสามารถกระตุ้นให้เครื่องยนต์ขับเคลื่อนทำงานผิดปกติ สัญญาณเตือนรั่ว หรือไฟฟ้าดับจากระยะไกลได้ นักบินฝึกซ้อมการสลับไปใช้ระบบควบคุมด้วยตนเอง การปล่อยบัลลาสต์ หรือการเรียกใช้โหมดกลับบ้านอัตโนมัติ Pelagix ออกแบบอุปกรณ์ใต้น้ำโดยคำนึงถึงความปลอดภัยและระบบสำรอง เพื่อให้แน่ใจว่ายานสามารถกู้คืนได้อย่างปลอดภัยเมื่อเกิดเหตุการณ์ที่ไม่คาดฝัน
สถานการณ์ที่ 6: การปฏิบัติงานร่วมกันของหลายพาหนะ
ภารกิจทางทะเลสมัยใหม่จำเป็นต้องอาศัยแพลตฟอร์มหุ่นยนต์หลายแห่งทำงานร่วมกันมากขึ้นเรื่อยๆ ตัวอย่างเช่น เรือผิวน้ำไร้คนขับ (USV) อาจทำหน้าที่เป็นสถานีถ่ายทอดบนผิวน้ำ ในขณะที่ AUV เก็บรวบรวมข้อมูลเสียงและ ROV ทำงานเป้าหมายใต้ผิวน้ำ
โดยใช้ เครื่องจำลอง USV AUV ROV แบบหลายตัว ผู้ปฏิบัติงานสามารถทดสอบการเชื่อมต่อการสื่อสารและขั้นตอนการทำงานร่วมกันระหว่างระบบผิวน้ำและระบบใต้น้ำได้ ทีมฝึกซ้อมติดตามตำแหน่งของพาหนะผ่านโมเด็มเสียง โอนแผนภารกิจระหว่างการดำน้ำ และประสานงานในงานที่แบ่งปันกัน สิ่งนี้จะช่วยให้มั่นใจได้ว่าการทำงานเป็นทีมที่ราบรื่นระหว่างหน่วยงานทั้งหมดบนผิวน้ำและใต้น้ำในระหว่างการทดสอบจริง
บทสรุป
การทำการทดสอบเสมือนอย่างละเอียดถี่ถ้วนเป็นวิธีที่มีประสิทธิภาพที่สุดในการปกป้องอุปกรณ์ใต้น้ำ ฝึกฝนนักบิน และรับประกันความสำเร็จของโครงการ ตั้งแต่การทดสอบเส้นทางใน ซอฟต์แวร์วางแผนภารกิจ AUV ไปจนถึงการดำเนินการ แบบฝึกหัดการจำลอง AUV ROV ที่มีความเสี่ยงสูง การเตรียมการเสมือนจะช่วยขจัดข้อผิดพลาดที่มีค่าใช้จ่ายสูงก่อนที่จะลงน้ำ การลงทุนเวลาในขั้นตอนการทำงานจำลองที่สมบูรณ์สร้างการปฏิบัติงานใต้น้ำที่ปลอดภัย รวดเร็ว และมีประสิทธิภาพมากขึ้น


 และยานใต้น้ำควบคุมระยะไกล (ROV) | ระบบขับเคลื่อนและเซ็นเซอร์ใต้น้ำ)


