โซลูชัน AUV ในทะเลลึก: การทำแผนที่ทางมหาสมุทรขั้นสูง และการตรวจสอบใต้ทะเล
News Details
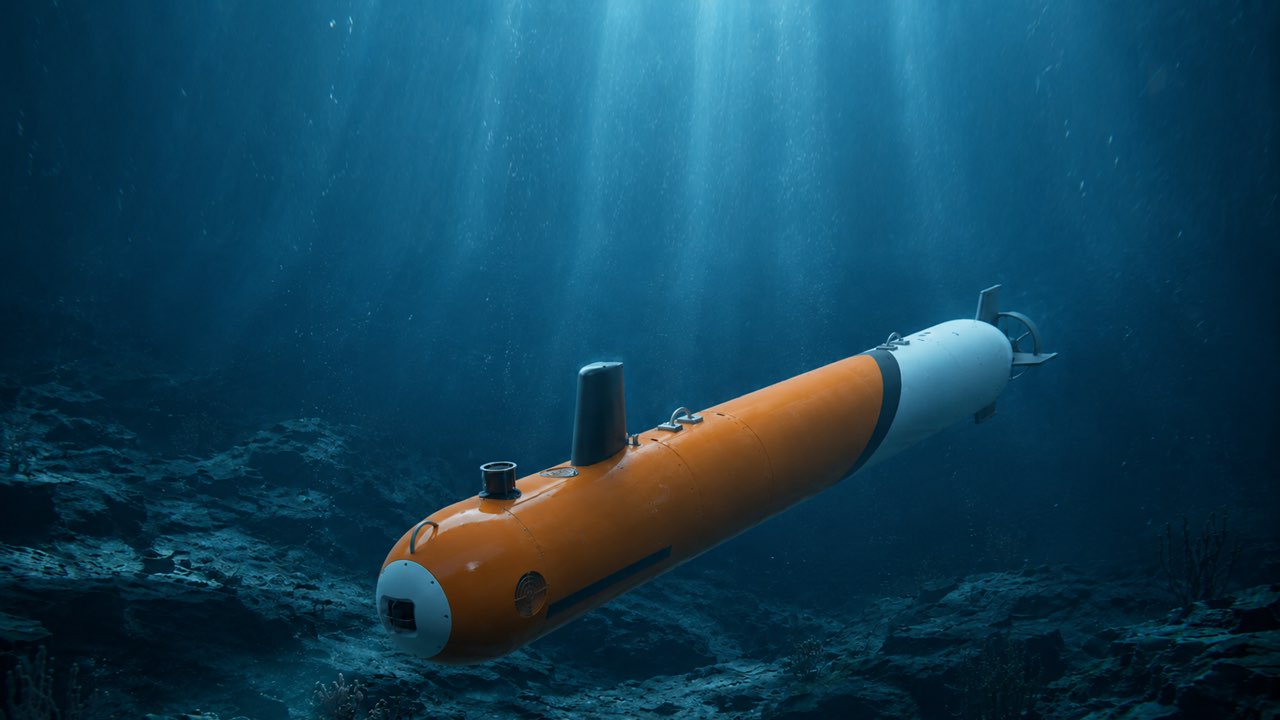
เมื่อการสำรวจมหาสมุทรเข้าสู่สภาพแวดล้อมทางทะเลที่ลึกและรุนแรงมากขึ้น วิธีการตรวจสอบและสำรวจใต้ทะเลแบบดั้งเดิมต้องเผชิญกับข้อจำกัดด้านค่าใช้จ่าย ความปลอดภัย และการดำเนินงานที่สำคัญ เทคโนโลยี ยานใต้ทะเลอัตโนมัติ (AUV) โมเดิร์นกำลังกำหนด lạiวิธีการดำเนินการสำรวจใต้ทะเล การวิจัยมหาสมุทร และการตรวจสอบพลังงานนอกชายฝั่ง
ออกแบบสำหรับสภาพแวดล้อมมหาสมุทรลึกถึงความลึก 6,000 เมตร ยานใต้ทะเลอัตโนมัติอุตสาหกรรม มีความสามารถในการรับน้ำหนัก โครงสร้างที่มั่นคง และระบบนำทางอัจฉริยะที่จำเป็นในการดำเนินภารกิจที่มีความแม่นยำโดยไม่ต้องมีการสนับสนุนจากผิวน้ำอย่างต่อเนื่อง
ข้อกำหนดทางเทคนิค: ยานใต้ทะเลอัตโนมัติสำหรับสำรวจมหาสมุทรลึกแพลตฟอร์ม
ตารางอ้างอิงด้านล่างเน้นพารามิเตอร์สำคัญสำหรับระบบ AUV ที่สามารถทนต่อความกดดัน 6000 เมตร:
| หมวดหมู่พารามิเตอร์ | ข้อกำหนด & มาตรฐานการดำเนินงาน |
| อุตสาหกรรม & การ应用 | สำรวจมหาสมุทรลึก & การวิจัยทางทะเล |
| พื้นที่ดำเนินงาน | การปรับใช้ในระดับโลก (จีน เยอรมนี นอร์เวย์ สหรัฐอเมริกา บราซิล) |
| สภาพการดำเนินงาน | ความลึกของมหาสมุทรลึกถึง 6000 เมตร ความกดดันไฮโดรสแตติกที่รุนแรง อุณหภูมิต่ำ กระแสน้ำไดนามิกที่ไม่มีการมองเห็น |
| ไลน์ผลิตภัณฑ์เป้าหมาย | AUV-600 สำรวจมหาสมุทรลึก (อัตราการรับความลึก 6000 เมตร) |
| ขอบเขตโครงการหลัก | การทำแผนที่แบธิเมตริกของมหาสมุทรลึก การสำรวจทางธรณีวิทยาใต้ทะเล เอกสารการวิจัยทางทะเล |
| วิธีการดำเนินการ | การเดินเรืออัตโนมัติผ่านจุดทางด้วยเสียงที่วางแผนล่วงหน้า การเข้ารdock ด้วยการนำทางด้วยวิสัยทัศน์มอนอ็อกูลาร์ การนำทางระยะไกล การรู้จำเป้าหมายขนาดเล็กด้วยช่วยเหลือจาก AI การส่งข้อมูลแบบเรียลไทม์ |
| โหลดเพย์โหลดที่บูรณาการ | เซ็นเซอร์ CTD ซોનาร์แบธิเมตริกมัลติบีมด้วยเสียง ทรัสเตอร์แรงดันสูง แพ็กเกจกัน 물ลึกทางทะเล โมดูลการจับคู่แม่เหล็กไฟฟ้าทะเล |
| ข้อกำหนดทางวิศวกรรม | หลังค์ที่สามารถทนต่อความกดดัน 6000 เมตร อิเล็กทรอนิกส์กัน 물ทะเล ความแม่นยำในการทำแผนที่ระดับสำรวจ |
ข้อได้เปรียบในการดำเนินงานหลักของ AUV มหาสมุทรลึกแบบโมดูลาร์
1. การทำแผนที่ระดับสำรวจที่ความลึกของมหาสมุทรลึก
ทำหน้าที่เป็น AUV สำรวจผิวดินใต้ทะเล ระบบรวบรวมลักษณะภูมิประเทศพื้นดินใต้ทะเลความละเอียดสูงอย่างยิ่ง การบูรณาการซોનาร์แบธิเมตริกมัลติบีมด้วยเสียงพร้อมเซ็นเซอร์ CTD ช่วยให้ยานสามารถจับภาพโปรไฟล์แบธิเมตริกโดยละเอียดและเมตริกทางทะเลวิทยาแบบกายภาพในเวลาเดียวกันในสภาพแวดล้อมที่ไม่มีการมองเห็น
2. การกำหนดค่าแบบยืดหยุ่นผ่านแพลตฟอร์ม AUV แบบโมดูลาร์
ภารกิจใต้ทะเลโมเดิร์นต้องการการบูรณาการเพย์โหลดที่หลากหลาย แพลตฟอร์ม AUV แบบโมดูลาร์ ช่วยให้สามารถเปลี่ยนเซ็นเซอร์ทางวิทยาศาสตร์และอุตสาหกรรมได้อย่างรวดเร็ว—เช่น โมดูลการจับคู่แม่เหล็กไฟฟ้าทะเลหรือแพ็กเกจกล้องที่ปรับแต่ง—โดยไม่ต้องมีการปรับปรุงโครงสร้างของหลังค์ที่สามารถทนต่อความกดดัน 6000 เมตร
3. ความอดทนเพิ่มขึ้น & การนำทางระยะไกล
กำหนดค่าเป็น AUV ความอดทนยาวนาน แพลตฟอร์มเชื่อมโยงระบบขับเคลื่อนที่มีประสิทธิภาพกับการวางแผนเส้นทางด้วยช่วยเหลือจาก AI จุดทางด้วยเสียงที่วางแผนล่วงหน้าและการส่งข้อมูลแบบเรียลไทม์ช่วยให้การดำเนินภารกิจน่าเชื่อถือในช่วงเวลาการดำเนินงานที่ยาวนานในเขตทะเลระยะไกล
4. การตรวจสอบนอกชายฝั่งด้วยความแม่นยำ & การรู้จำเป้าหมาย
นอกเหนือจากแบธิเมตริกแล้ว แพลตฟอร์มยังทำหน้าที่เป็น AUV ตรวจสอบนอกชายฝั่ง อัลกอริทึมวิสัยทัศน์ AI ที่บูรณาการช่วยให้สามารถรู้จำเป้าหมายขนาดเล็กบนผิวดินใต้ทะเลอัตโนมัติ ในขณะที่ระบบนำทางด้วยวิสัยทัศน์มอนอ็อกูลาร์ช่วยให้สามารถเข้ารdock ใต้ทะเลและกู้คืนข้อมูลได้ด้วยความแม่นยำ
ความสามารถของภารกิจทั่วไป
-
สำรวจทางน้ำ: การรวบรวมข้อมูลแบธิเมตริกความหนาแน่นสูงสำหรับการทำแผนที่ทางทะเล การสำรวจเส้นทางท่อ และการระบุอันตรายบนผิวดินใต้ทะเล
-
การวิจัยทางทะเล: การรวบรวมข้อมูลทางทะเลวิทยาแบบกายภาพ (ความเค็ม อุณหภูมิ โปรไฟล์ความลึก) ตลอดที่ราบมหาสมุทรลึก
-
การสำรวจทางธรณีวิทยาใต้ทะเล: การทำแผนที่ในที่ตั้งของก้อนโพลีเมทัลลิก เทียบไฮโดรธெரมัล และลักษณะโครงสร้างเทคโทนิกถึงความลึกน้ำ 6000 เมตร
-
การตรวจสอบสินทรัพย์ใต้ทะเล: การตรวจสอบอัตโนมัติของสายเคเบิลใต้น้ำ สร้างอุปกรณ์พลังงาน และรากฐานน้ำลึก
สรุป
การปรับใช้ AUV สำรวจทางน้ำ ที่มีประสิทธิภาพสูงช่วยลดพื้นที่การดำเนินงานทั้งหมด อัตราเต็มวันของเรือ และความเสี่ยงจากการสัมผัสกับนอกชายฝั่ง โดยการเชื่อมโยงอัตราการรับความลึก 6000 เมตรกับการบูรณาการเพย์โหลดแบบโมดูลาร์และระบบอัตโนมัติ AI ขั้นสูง ระบบเหล่านี้ให้กรอบงานที่แข็งแกร่งสำหรับการวิจัยทางทะเลวิทยาโลกและการสำรวจใต้ทะเลเชิงพาณิชย์
สำหรับข้อกำหนดทางเทคนิคของแพลตฟอร์ม ตัวเลือกเพย์โหลด และคำขอความร่วมมือ โปรดเยี่ยมชม Pelagix.


 และยานใต้น้ำควบคุมระยะไกล (ROV) | ระบบขับเคลื่อนและเซ็นเซอร์ใต้น้ำ)


